 在线留言
 联系我们
- 思恩半导体科技(苏州)有限公司
- 上海思恩装备科技股份有限公司
- 电话:13901955336(蔡总)13901868958(孙总)
- 邮箱:dave@ssntech.com
- 地址:苏州市常熟市通江路305号B区6幢
介绍一下全自动叠层机的工作原理
来源:www.ssntech.com | 发布时间:2025年09月09日
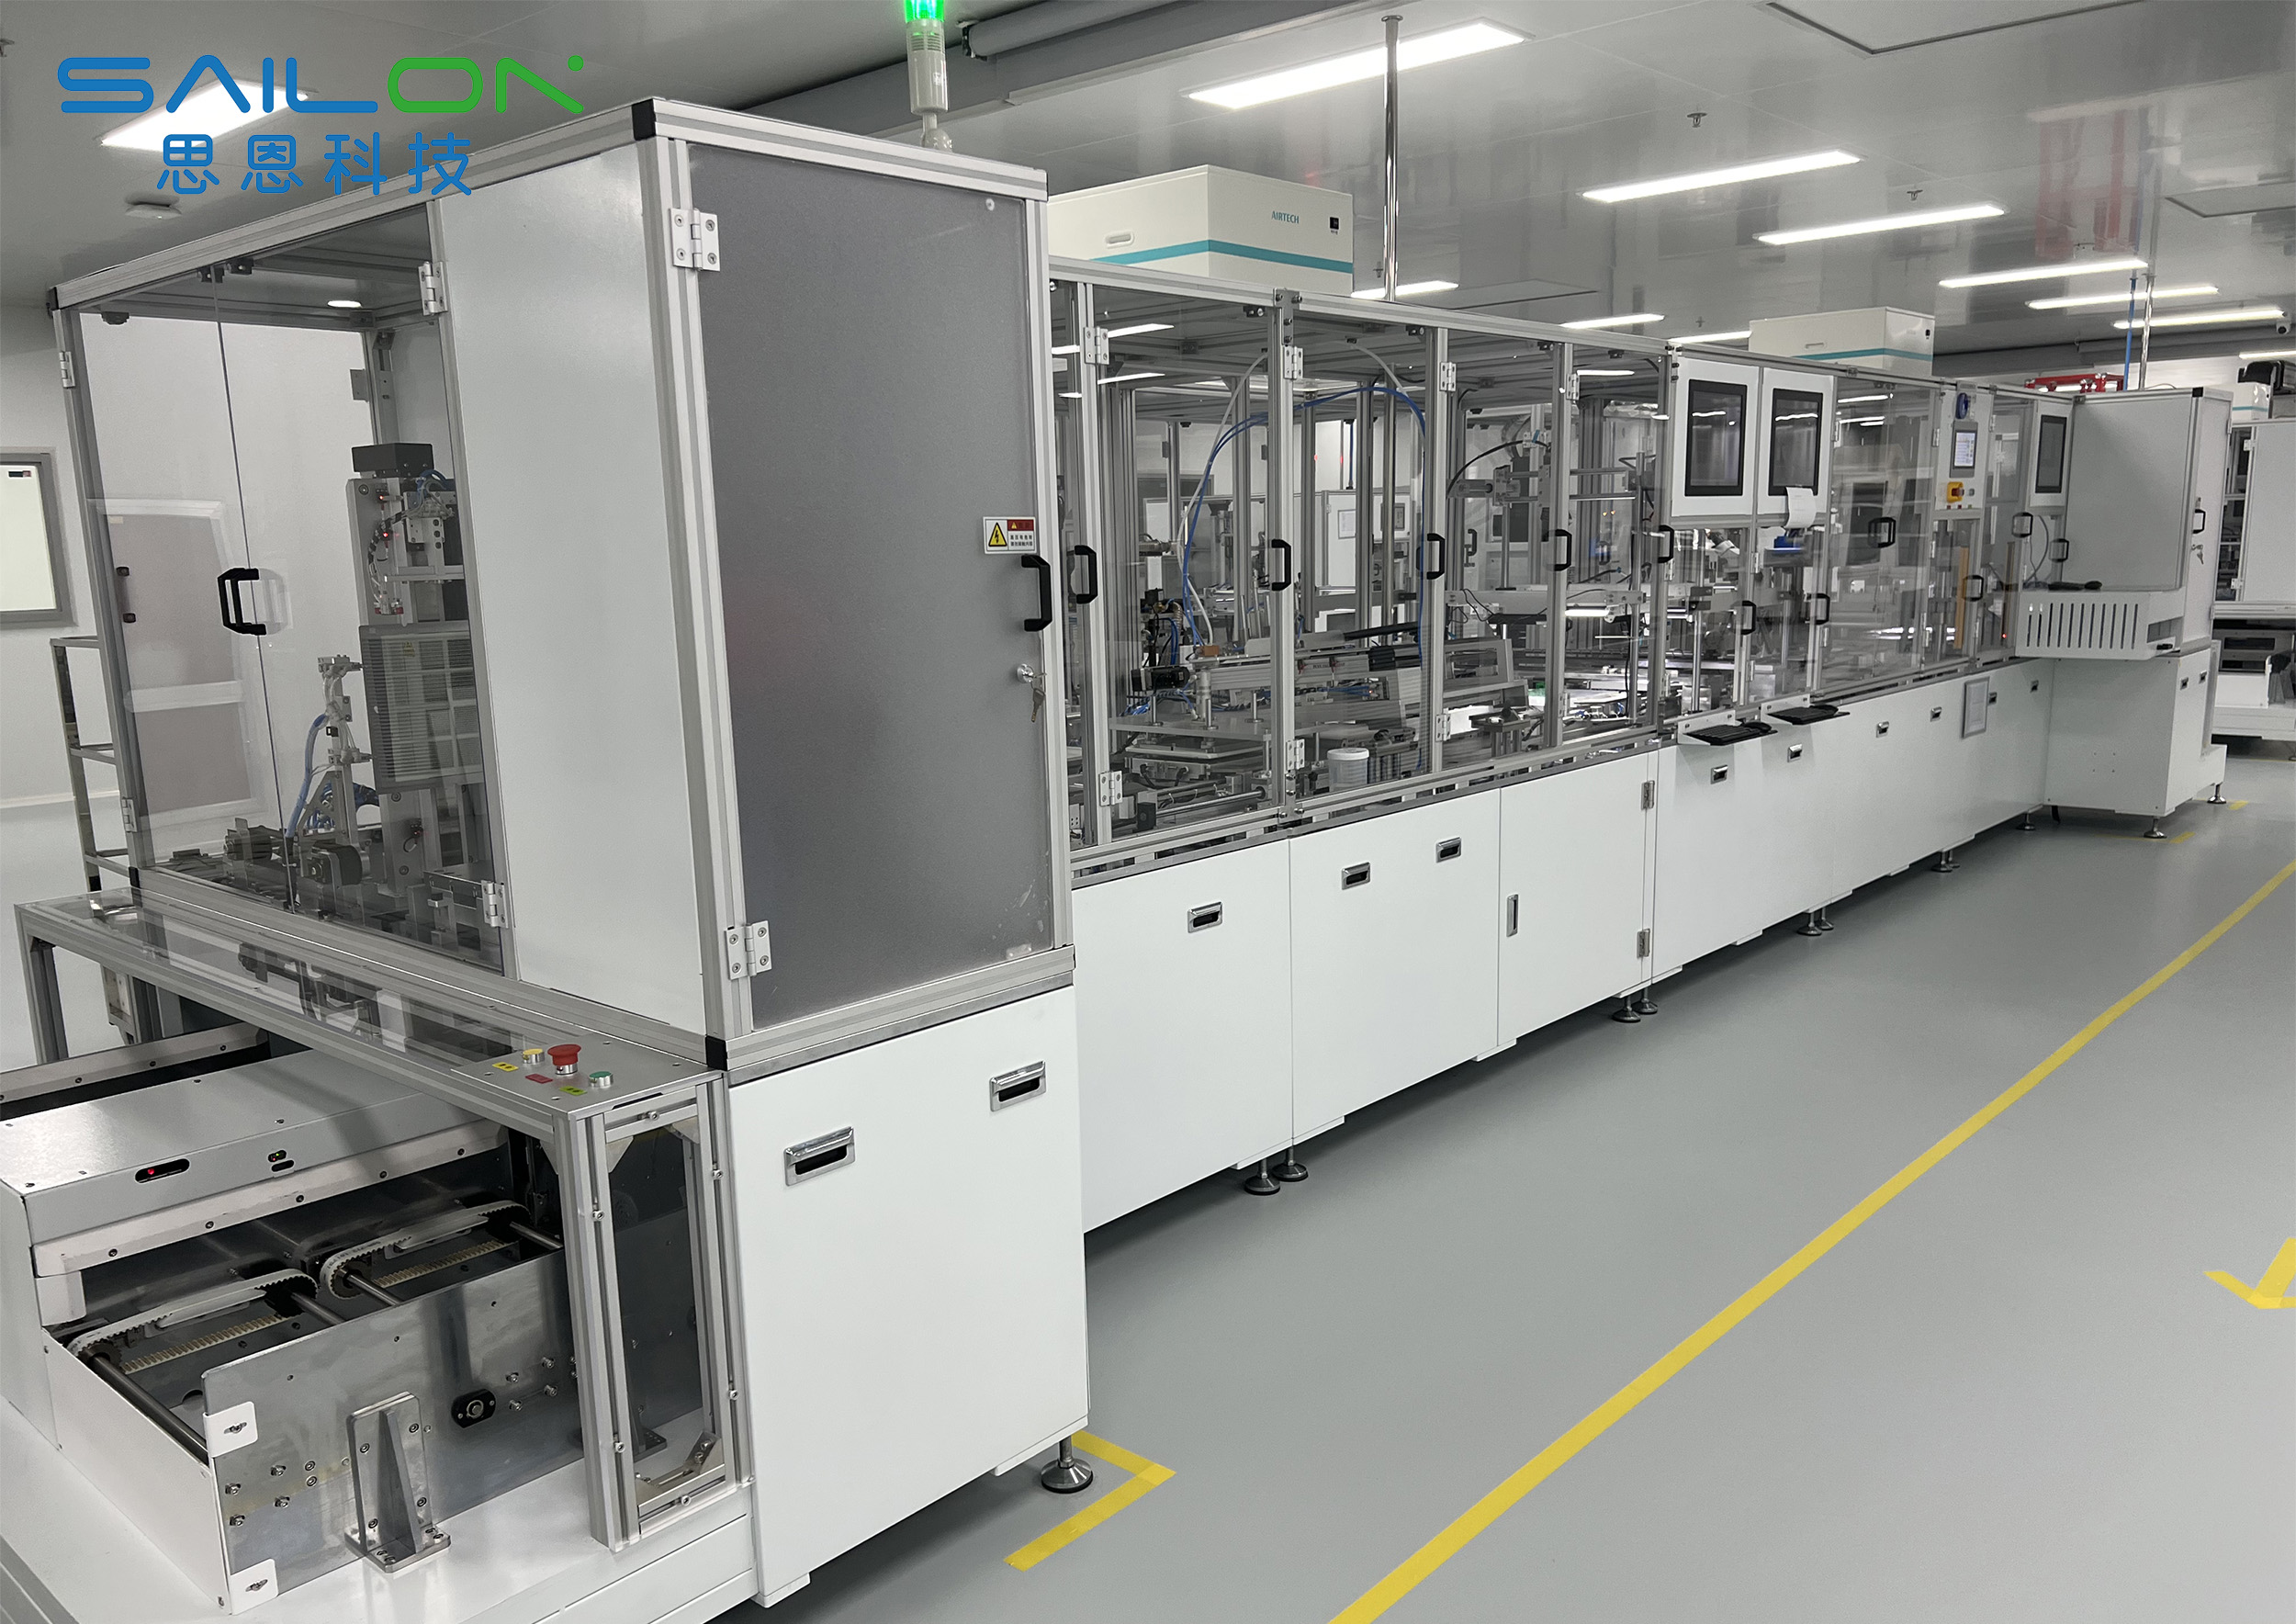
全自动叠层机是锂电池、燃料电池、薄膜电子等领域的核心自动化设备,核心功能是将多层不同材质的 “极片”(如正极、负极、隔膜)按照预设精度和顺序自动对齐、堆叠,形成电池的 “电芯主体”。其工作原理围绕 “物料输送 - 定位识别 - 正确堆叠 - 质量检测 - 成品输出” 五大核心环节展开,需同时满足高速运行与微米级定位精度(通常 ±5μm),以保障电芯的一致性和安全性。
一、核心工作流程(以锂电池叠片工艺为例)
全自动叠层机的工作逻辑是 “分料 - 取料 - 对中 - 叠合 - 压实” 的循环,具体流程可拆解为以下 6 个步骤:
1. 物料上料与缓存(原料准备阶段)
叠层的核心原料为正极极片、负极极片、隔膜(锂电池中用于隔离正负极、防止短路),三者需分别通过独立的上料机构供给:
极片上料:将成卷的极片(表面涂覆活性物质,已预裁切为固定尺寸)通过 “放卷机构” 展开,经 “张力控制系统”(如伺服电机 + 张力传感器)保持极片平整无褶皱,避免拉伸变形;
隔膜上料:隔膜通常为连续卷状,通过双放卷机构(部分设备为单放卷 + 折叠机构)输送,需与极片同步运行,且表面无划痕、杂质;
缓存设计:在各物料输送路径中设置 “缓存辊” 或 “缓存平台”,避免上料速度波动导致物料断裂或堆叠错位,确保连续供料。
2. 物料裁切与分离(按需分切阶段)
若上料的是连续卷状物料,需先通过 “高精度裁切机构” 将其切为单张极片 / 隔膜(部分场景使用预裁切好的单张物料,此步骤可省略):
裁切方式:多采用 “模切刀” 或 “激光裁切”,其中激光裁切精度更高(±2μm),且无机械应力导致的极片边缘毛刺;
分离与整理:裁切后的单张物料通过 “吹气装置” 或 “吸附吸盘” 与废料分离,避免粘连,并通过导向机构输送至下一环节。
3. 视觉定位与正确对中(核心精度保障)
此环节是叠层机 “全自动” 和 “高精度” 的关键,通过视觉系统 + 伺服驱动实现物料的微米级对齐:
视觉识别:在极片 / 隔膜的输送路径上设置 2-4 组 “工业相机”(通常为 CCD 相机),拍摄物料表面的 “定位标记”(如预印的基准点、极片边缘);
数据处理:视觉系统将拍摄的图像转化为坐标数据,与预设的 “标准堆叠位置” 对比,计算出物料的偏移量(X 轴、Y 轴位移,以及旋转角度 θ);
伺服对中:根据偏移量,控制系统驱动 “伺服电机 + 滚珠丝杠” 或 “线性电机”,带动物料的 “吸附平台” 或 “导向辊” 微调,使物料正确对齐到堆叠基准线,定位精度可达 ±3-5μm。
4. 交替堆叠与隔膜包裹(成型阶段)
按照锂电池 “隔膜 - 正极 - 隔膜 - 负极” 的循环顺序(或根据工艺调整),实现多层物料的自动堆叠:
堆叠机构:核心为 “旋转叠台” 或 “平移叠台”,叠台上设有 “定位销” 或 “真空吸附区”,确保堆叠时底层物料不偏移;
交替取放:通过 “多组吸附机械臂” 或 “皮带输送 + 吸附转移机构”,分别将对齐后的正极、负极、隔膜依次转移到叠台上:
先铺设一层隔膜,覆盖叠台;
再将正极极片堆叠在隔膜中间,视觉系统二次确认正极位置;
铺设第二层隔膜,完全覆盖正极(形成 “正极被隔膜包裹” 的结构);
堆叠负极极片,确保负极边缘超出正极边缘(锂电池设计要求,避免正极暴露导致短路);
循环堆叠:重复上述步骤,直到堆叠层数达到预设数量(如几十到上百层),形成 “多层叠片电芯”。
5. 堆叠压实与形状规整(质量优化阶段)
多层物料堆叠后可能存在间隙,需通过 “压实机构” 消除间隙、保证电芯密度均匀:
压实方式:采用 “气缸驱动压头” 或 “伺服驱动压头”,对堆叠好的电芯施加稳定压力(压力大小可根据极片材质和厚度设定,通常为 0.5-2MPa);
形状规整:部分设备在压实时同步通过 “侧推机构” 调整电芯的侧面尺寸,确保电芯外形方正,满足后续封装需求。
6. 成品检测与输出(质量管控阶段)
堆叠完成后,需对电芯进行初步检测,筛选不合格品:
检测项目:
厚度检测:通过 “激光测厚仪” 或 “位移传感器” 测量电芯总厚度,判断是否符合设计要求(厚度偏差过大可能因堆叠层数错误或物料厚度异常导致);
外观检测:视觉系统拍摄电芯表面,检测是否存在极片偏移、隔膜破损、物料褶皱、杂质等缺陷;
分类输出:检测合格的电芯通过 “皮带输送机” 或 “机械臂” 转移至下一工序(如电芯封装);不合格品则被分拣到 “废料盒”,并触发报警提示操作人员排查问题。
二、核心技术支撑:保障全自动与高精度的关键
全自动叠层机的稳定运行依赖三大核心技术,也是其与半自动设备的本质区别:
高精度运动控制技术:采用 “PLC(可编程逻辑控制器)+ 运动控制器” 组合,实现多轴(如物料输送轴、对中轴、堆叠轴、压实轴)的同步联动,避免多机构动作冲突;
机器视觉定位技术:高分辨率 CCD 相机(通常 500 万 - 1200 万像素)+ 高速图像处理算法(如边缘检测、模板匹配),确保定位响应速度≤10ms,满足高速堆叠需求(部分设备叠片速度可达 120-150 层 / 分钟);
真空吸附与物料保护技术:极片和隔膜材质轻薄(厚度通常为 10-100μm),需通过 “真空吸附”(吸附力可调节)实现无损伤转移,避免机械接触导致的物料变形或活性物质脱落。
三、应用场景扩展
除锂电池外,全自动叠层机的原理可延伸至其他需要多层物料堆叠的领域:
燃料电池:堆叠 “质子交换膜、催化剂层、气体扩散层”,形成燃料电池的 “膜电极组件(MEA)”;
薄膜电容器:堆叠 “金属化薄膜、绝缘隔膜”,实现电容容量的叠加;
柔性电子:堆叠 “柔性基板、导电层、功能薄膜”,制作柔性显示屏或传感器。
上一条:
真空烧结炉是什么
下一条:
全自动硅片清洗机的作用是什么
【相关文章】
【相关产品】


欢迎进入思恩半导体科技(苏州)有限公司 上海思恩装备科技股份有限公司
 关注微信
+
 微信号:cyl768213
微信号:cyl768213
 添加微信
 联系我们
 电话咨询